十年诚信口碑
内页新闻资讯头部广告

搬运码垛机器人工作站由哪些组成

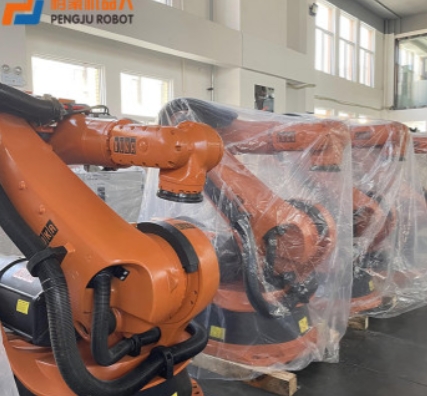
搬运码垛机器人工作站主要由工业机器人本体、末端执行器、传送机构、码垛平台、控制系统、传感器、托盘输送系统、物料输送系统、安 全防护设施、通信接口与网络、码垛规划软件和监测与诊断系统等部分组成。以下是各部分的详细介绍:
详情
  搬运码垛机器人工作站由哪些组成
  
  搬运码垛机器人工作站主要由工业机器人本体、末端执行器、传送机构、码垛平台、控制系统、传感器、托盘输送系统、物料输送系统、安 全防护设施、通信接口与网络、码垛规划软件和监测与诊断系统等部分组成。以下是各部分的详细介绍:
  
  工业机器人本体。工作站的核心,通常为多轴机器人,能够进行三维空间内的抓取和放置动作。
  
  末端执行器(机器人抓手)。用于抓取物料的工具,如夹爪、吸盘或抱具等。
  
  传送机构。用于将物料从一处传送到另一处。
  
  码垛平台。用于物料码垛的场所。
  
  控制系统。包括机器人控制器和可编程逻辑控制器(PLC),用于整个工作站的协调控制。
  
  传感器。如光电传感器、距离传感器、视觉传感器等,用于检测物料和托盘的位置和状态。
  
  托盘输送系统。包括自动托盘库、供给设备和定位装置等,确保机器人能准确地将物料码放在托盘上。
  
  物料输送系统。包括进料和出料输送线,用于将物料传送到工作区域。
  
  安 全防护设施。如安 全围栏、光幕等,确保人员安 全。
  
  通信接口与网络。实现与其他生产设备和管理系统的数据交换。
  
  码垛规划软件。用于优化码垛策略,提高码垛效率和质量。
  
  监测与诊断系统。实时监控工作站状态,预警潜在故障。
  
  感谢大家的收看今天的内容,如果大家需要搬运码垛机器人可以联系我们长沙鹏聚机器人有限公司,我们公司有多种机器人供您选择。
Keywords:

工业机器人并不一定只能安装在地面。部分型号还支持倒装、壁挂或倾斜安装。不同安装方式会影响机器人的工作范围、现场布局、维护空间和安装要求,选型前应结合具体工况确认。
工厂使用多台工业机器人时,备件准备不能只看数量,还要结合机器人型号、故障影响、采购周期和使用频率。合理建立备件清单,有助于减少设备停机后临时找配件的时间。
当工业机器人本身的工作范围无法覆盖多个工位、大型工件或较长生产线时,可以考虑增加第七轴地轨。地轨可以扩大机器人的移动范围,但是否需要安装,还要结合工位数量、节拍、负载和现场空间判断。
机器人项目在设备进场前进行仿真,可以提前验证工作范围、布局、干涉、运动轨迹和节拍,减少现场反复调整,让项目实施更有依据。
工业机器人更换控制柜后,不能只完成接线就直接投入运行。还需要确认本体与控制柜是否匹配,并检查程序备份、参数、校准数据、I/O通讯及安全状态,再进行低速测试。
工业机器人抓取位置出现偏差,不一定只是程序问题,还可能与夹具位置、TCP坐标、安装基础、机械磨损或外围定位有关。本文介绍几个常见排查方向。
工业机器人从原工位搬到新工位后,安装位置、点位、坐标、外围设备和安全条件都可能发生变化。正式生产前,需要重新检查并调试,避免出现定位偏差、信号异常或运行干涉。
工业机器人运行速度突然变慢,不一定是本体故障,也可能与程序速度、负载参数、安全限速、机械状态或外围设备等待有关。本文介绍几个常见排查方向。

互动留言

WRITE A MESSAGE TO US

验证码
手机:
18566206768/何
18603056271/李
邮箱:
https://www.cspengju.com
地址:
湖南省长沙市望城区马桥河路一段3号
河北首廊坊文安县火车站机床市场

版权所有:长沙鹏聚机器人有限公司     网站备案号:湘ICP备2023005493号-1